| ขับรถ | ไฮดรอลิก |
|---|
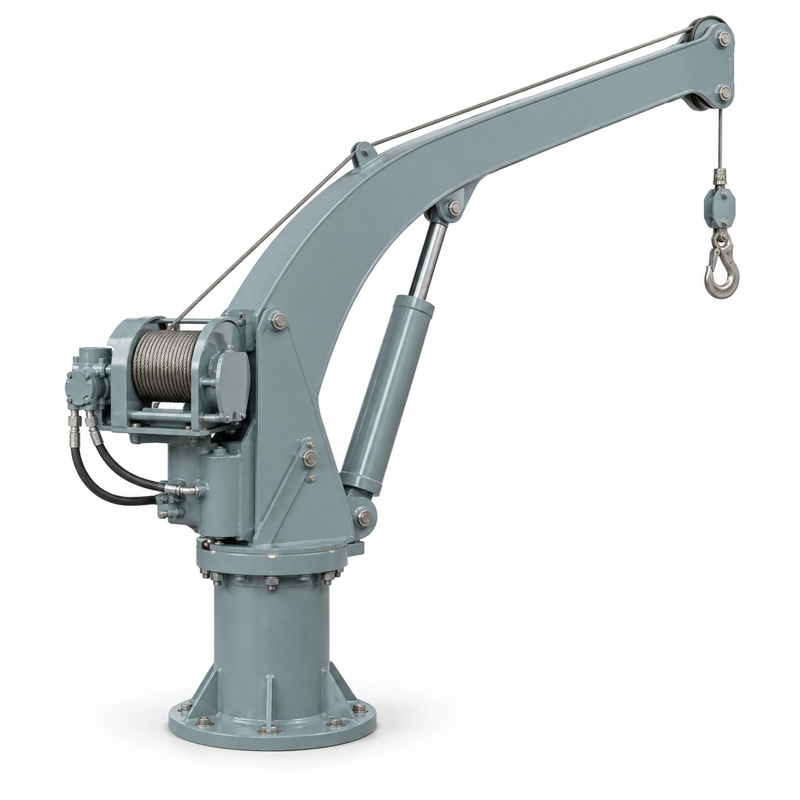
เครื่องจักรไฮดรอลิกและดาดฟ้า
Davits เรือกู้ภัยทางทะเล
เปรียบเทียบโมเดล davit สำหรับเรือกู้ภัยโดยใช้ความสามารถในการยกและโครงสร้างที่ระบุ
หมายเลขซีเรียลจำเป็นต้องมีการระบุตัวตนด้วยตนเอง ส่งหมายเลขซีเรียลและรูปถ่ายป้ายชื่อให้กับทีมงานของเรา นี่ไม่ใช่การค้นหาหมายเลขซีเรียลออนไลน์
แบรนด์
2 ใน 2 ยี่ห้อเลื่อนดูรายการ · เลือกแบรนด์ด้านล่าง
การอ้างอิงแบรนด์เกี่ยวข้องกับหมวดหมู่ผลิตภัณฑ์นี้ ไม่ใช่ข้อตกลงการจัดหาที่ได้รับการยืนยัน ความพร้อมใช้งานและความเข้ากันได้ต้องมีการยืนยัน ส่งรายละเอียดอุปกรณ์ รุ่น และชิ้นส่วนที่แน่นอนผ่านแบบฟอร์มสอบถาม
โมเดล
| ยี่ห้อ | รุ่น/อ้างอิง | อุปกรณ์ | การดำเนินการ |
|---|---|---|---|
| เวสดาวิท | Davits เรือกู้ภัยทางทะเล | ||
| เวสดาวิท | Davits เรือกู้ภัยทางทะเล | ||
| เวสดาวิท | Davits เรือกู้ภัยทางทะเล | ||
| แมคเกรเกอร์ | เรือกู้ภัย/เรือทำงาน |
ข้อมูลทางเทคนิค
การอ้างอิงผลิตภัณฑ์ ข้อมูลอ้างอิงสำหรับหมวดหมู่ผลิตภัณฑ์นี้ ยืนยันรุ่น การกำหนดค่า และความพร้อมใช้งานที่แน่นอนเมื่อสอบถาม
เวสดาวิท
PL-1500
Davits เรือกู้ภัยทางทะเล| ยี่ห้อ | เวสดาวิท |
|---|---|
| ซีรีส์ | พ.ล |
| รุ่น | PL-1500 |
| ประเภทอุปกรณ์ | Davits เรือกู้ภัยทางทะเล |
| โหลดการทำงานสูงสุด | 1,500 กก |
| รวมการเดินทาง/ขยายงาน | 2,788 มม |
| มวลมาตรฐานโดยประมาณ | 1,150 กก |
| ความเร็วรอกมาตรฐาน | 0–36 ม./นาที |
| ขับรถ | ไฮดรอลิก |
| การใช้งาน | ทะเล/น้ำมันและก๊าซ/โรงไฟฟ้า/โรงงานเคมี/บำรุงรักษาอุตสาหกรรม |
ค่าการกำหนดค่ามาตรฐานของผู้ผลิต davit และเรือที่ติดตั้งต้องมีคู่มือการใช้งานที่ได้รับอนุมัติโดยเฉพาะ
การกำหนดค่าและการจับคู่
| อุปกรณ์/สินค้า | Davits เรือกู้ภัยทางทะเล |
|---|---|
| การใช้งาน | ทะเล/น้ำมันและก๊าซ/โรงไฟฟ้า/โรงงานเคมี/บำรุงรักษาอุตสาหกรรม |
| พื้นฐานการจับคู่ | รุ่น หมายเลขซีเรียล และภาพวาดการติดตั้ง |
อะไหล่
ครอบครัว PL เท่านั้น ตารางเว็บรวมโมเดลนี้ไว้อย่างชัดเจน รายการด้านล่างนี้เป็นอุปกรณ์เสริมและไม่ใช่อุปกรณ์ที่ติดตั้งแบบสากลระบุรุ่นอุปกรณ์ ภาพถ่ายป้ายชื่อ หรือหมายเลขชิ้นส่วนที่มีอยู่ เราจะช่วยระบุชิ้นส่วนที่จำเป็น
| ส่วนประกอบ | สอบถามรายละเอียดเพิ่มเติม |
|---|---|
| หน่วยพลังงานไฮดรอลิก — ไม่จำเป็นการจัดเรียงแบบจุ่มใต้น้ำหรือแบบติดตั้งด้านบน หากมีการติดตั้ง | |
| เครื่องดึงลวด - ไม่จำเป็นการเขียนแบบ davit build ดั้งเดิมควบคุม | |
| ลิมิตสวิตช์ — เป็นทางเลือกยืนยันฟังก์ชัน ตำแหน่ง และการสร้างการควบคุม |